
La evolución de la seguridad en la industria automotriz ha transitado de la protección pasiva (estructuras de deformación programada, cinturones pirotécnicos y bolsas de aire) hacia arquitecturas dinámicas de mitigación activa conocidas como Sistemas Avanzados de Asistencia al Conductor (ADAS, por sus siglas en inglés). En corredores viales de alta densidad y trazado sinuoso —como las arterias metropolitanas y pasos a desnivel de Centroamérica—, la capacidad de respuesta biológica ante una desaceleración imprevista o un ángulo muerto resulta insuficiente frente a la cinemática de vehículos modernos.
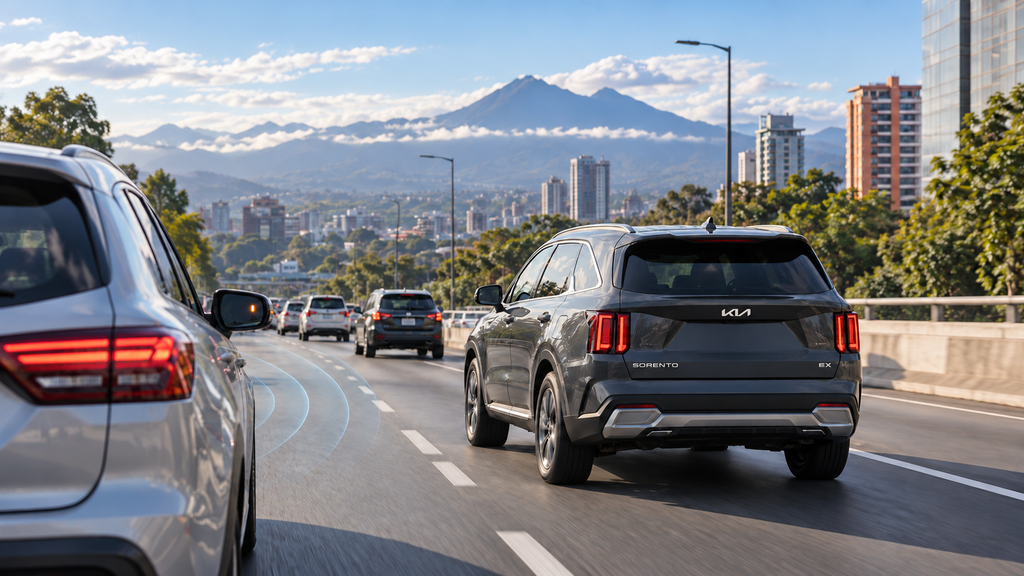
En este contexto de integración de sensores y mecatrónica embarcada, Kia Guatemala detalló el principio operativo de sus módulos de asistencia perimetral —implementados en plataformas de gran volumen como el SUV Kia Sorento—. El ecosistema combina matrices de radar de ondas milimétricas (mmWave), cámaras monoculares de visión computacional y transductores ultrasónicos para calcular vectores de colisión en tiempo real e interactuar directamente con la unidad de control electrónico (ECU) de los frenos.
Radiografía Mecatrónica: Arquitectura de Sensores y Protocolos ADAS
| Subsistema ADAS / Módulo | Sensorica Empleada | Mecanismo Lógico de Detección | Intervención Dinámica en el Vehículo |
| Prevención de Colisión Frontal (FCA) | Radar frontal mmWave + cámara monocular superior | Medición de velocidad relativa ($v_r$) y distancia ($d$) para calcular Tiempo de Colisión (TTC). | Alerta acústica/óptica y presurización electrohidráulica del sistema ABS/ESC con frenado autónomo. |
| Punto Ciego Activo (BCA) | Sensores de radar lateral/trasero de rango medio (~24-77 GHz) | Detección de eco Doppler en carriles adyacentes durante activación de direccional. | Alerta en el espejo retrovisor e intervención asimétrica de frenado para rectificar trayectoria. |
| Tráfico Cruzado Trasero (RCCA) | Radares de esquina en parachoques posterior | Escaneo perpendicular con cobertura angular extendida (>120°) en marcha atrás. | Detección de trayectorias transversales a baja cota y frenado de emergencia autónomo. |
| Maniobra Ultrasónica (PAS / PDW) | Transductores piezoeléctricos perimetrales (40–50 kHz) | Cálculo de tiempo de vuelo (Time-of-Flight) en distancias cortas (<2 metros). | Variación de frecuencia de advertencia acústica según gradiente de proximidad métrica. |
La física de la prevención activa: Del tiempo de vuelo a la desaceleración autónoma
El funcionamiento de un sistema como el Forward Collision-Avoidance Assist (FCA) depende de una cadena de decisiones algorítmicas ejecutadas en fracciones de segundo:
[Adquisición: Radar mmWave + Cámara] ➔ [Fusión Sensorial en ECU] ➔ [Cálculo del Índice TTC (Time to Collision)] ➔ [Pre-carga Hidráulica ABS] ➔ [Frenado Activo / Detención]
- Fusión Sensorial Complementaria: Una cámara visual puede verse deslumbrada por sol frontal bajo o niebla densa, mientras que el radar detecta objetos pero carece de resolución para discriminar entre un peatón y un reflectivo vial. La computadora del vehículo superpone ambas señales: el radar entrega lecturas de distancia milimétrica y velocidad Doppler, mientras la cámara clasifica la geometría del obstáculo.
- Cálculo Dinámico del Tiempo de Colisión ($TTC$): El sistema calcula constantemente la relación:$$\text{TTC} = \frac{d}{v_{\text{relativa}}}$$Si el valor cae por debajo de umbrales preconfigurados (típicamente entre 1.2 y 0.6 segundos) y no se registra entrada en el sensor de presión del pedal de freno, el módulo activa una electroválvula secundaria para precargar los calipers antes de ordenar la desaceleración máxima.
- Escaneo Transversal en Ángulo Ciego: Al desacoplar la visión directa en maniobras de estacionamiento en batería, los radares de esquina en el parachoques trasero penetran las carrocerías de vehículos linderos mediante difracción electromagnética, advirtiendo sobre la aproximación de motocicletas o automóviles antes de que estos entren en la línea visual del conductor.
Gobernanza del conductor frente a la automatización Nivel 2
A pesar de la sofisticación de los actuadores de frenado y dirección, los esquemas ADAS actuales operan bajo la clasificación Nivel 2 de la SAE (Society of Automotive Engineers). Esto estipula que la responsabilidad civil y legal del control cinético recae de forma exclusiva en el operador humano, operando las asistencias como márgenes de redundancia de seguridad y no como sustitutos de la atención al volante.
“La electrónica de seguridad activa moderna no pretende reemplazar el criterio humano al volante, sino reducir la brecha entre el estímulo visual y el accionamiento mecánico del freno. Comprender los principios físicos y los límites operativos de cada radar o sensor es fundamental para que el conductor maximice el margen de seguridad sin incurrir en exceso de confianza”, indican los análisis de ingeniería mecatrónica automotriz.
Al estandarizar módulos de radar perimetral y frenado autónomo en vehículos de circulación masiva, el sector automotor consolida una transición donde la reducción de la siniestralidad vial urbana depende de la precisión de los microcontroladores y la calibración de la sensórica de cabina.
¿Consideras que la integración obligatoria de sistemas ADAS con frenado autónomo debería legislarse en Guatemala para reducir los accidentes de tránsito en carreteras principales, o su costo incrementaría desproporcionadamente el precio de los vehículos para el consumidor promedio?